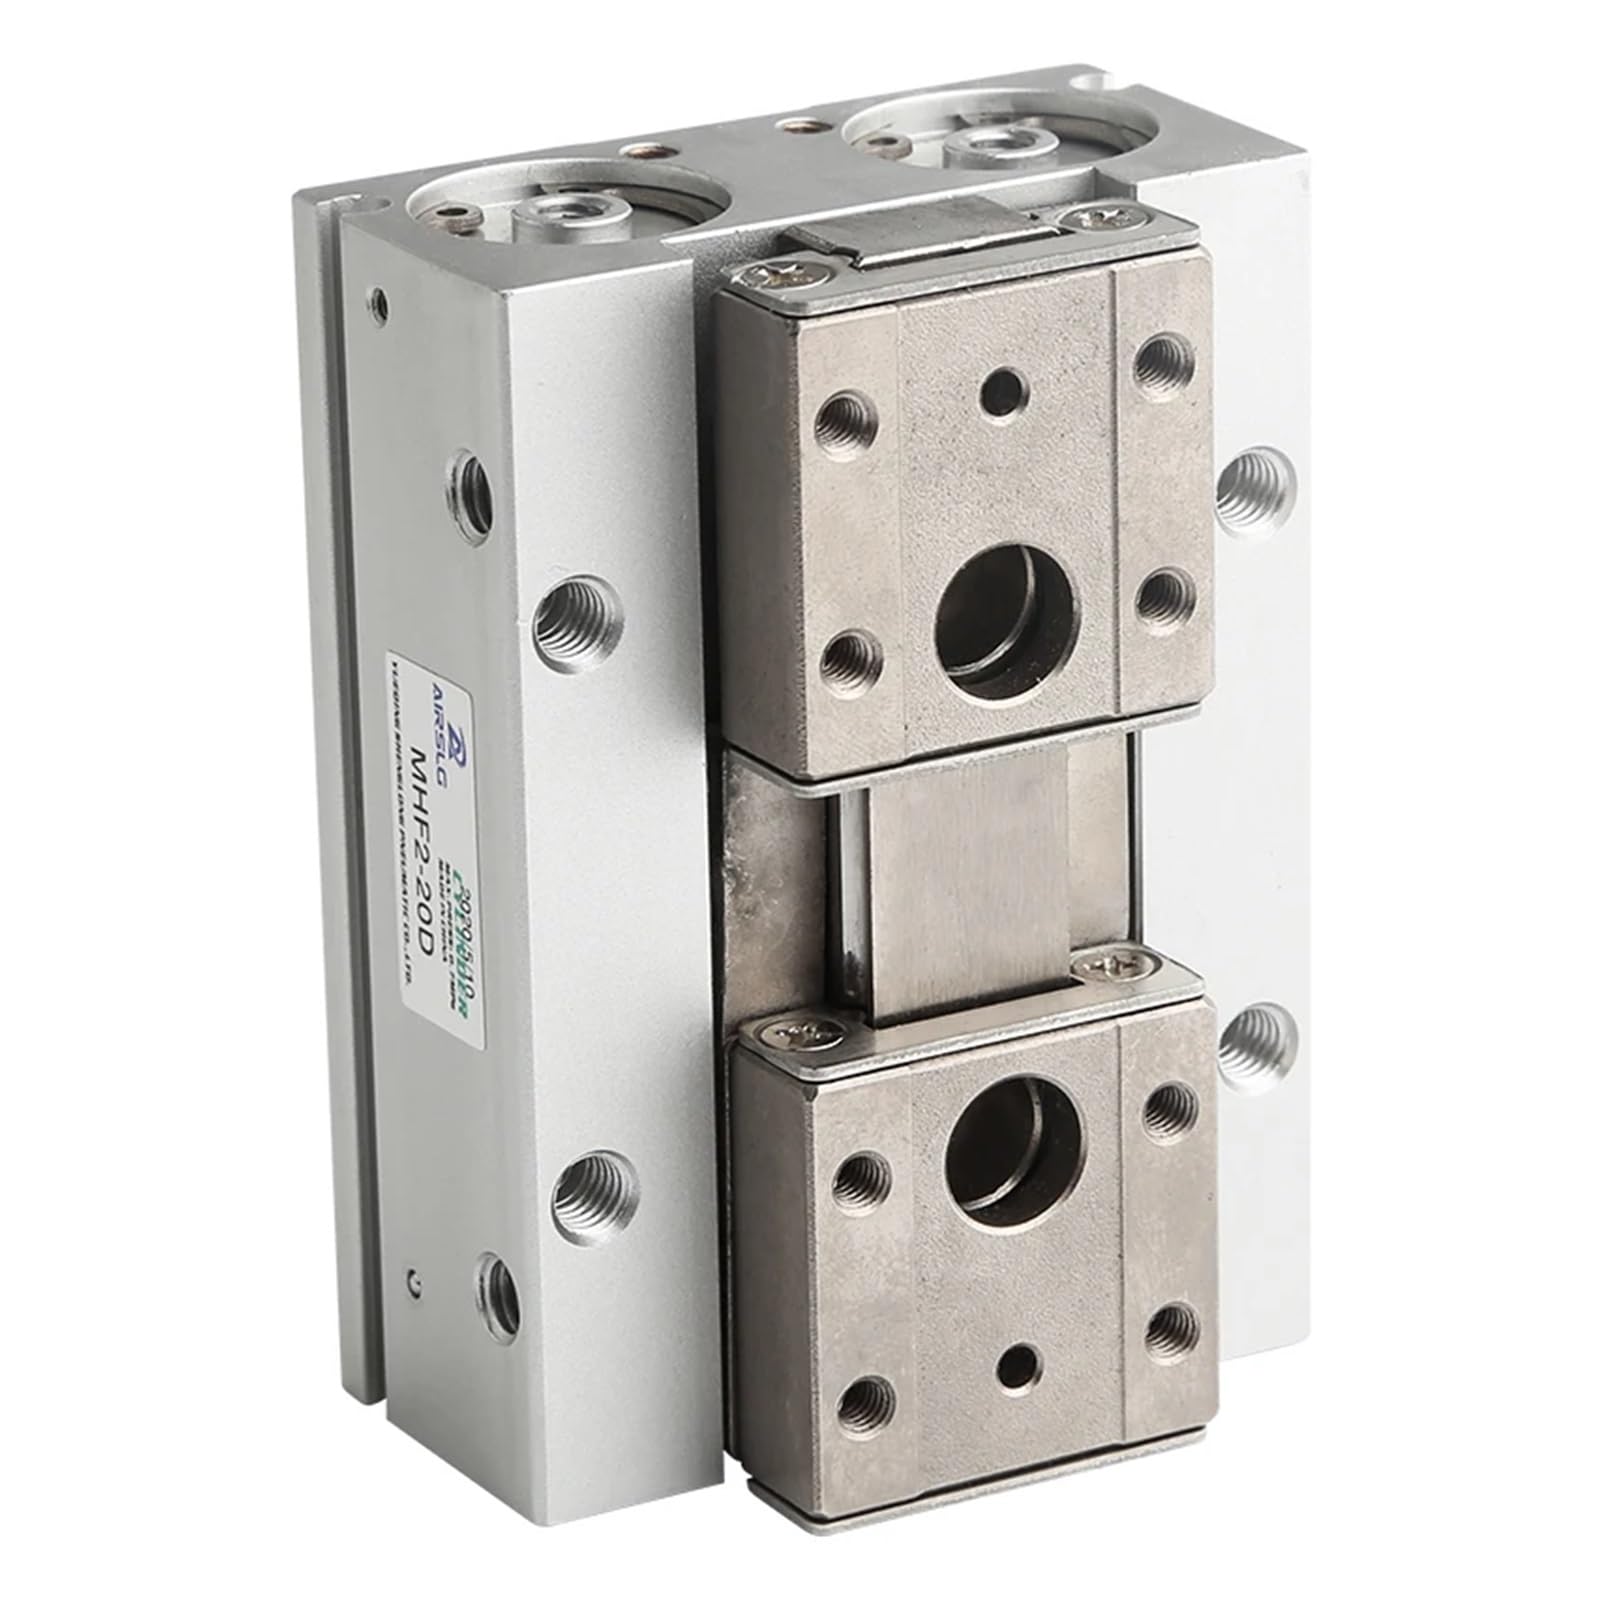
Vérin de préhension parallèle compact série MHF2
Optimisez vos lignes d'assemblage avec la pince de manipulateur pneumatique. Ce système à griffe d'air parallèle assure un serrage ferme et sécurisé de vos composants électroniques ou pièces mécaniques légères, garantissant une transition fluide entre chaque étape de production sans altérer les surfaces fragiles.
Double piston pour une force de serrage maximale
La configuration unique de la série MHF2-8D et MHF2-8D1 permet de doubler la force de maintien tout en conservant un design extrêmement plat. Cette compacité est un atout majeur pour les préhenseurs de robots cartésiens opérant dans des espaces restreints où chaque millimètre est compté.
Une répétabilité géométrique rigoureuse pour les applications d'insertion et de tri automatisé.
Données de fonctionnement mécanique
- Diamètre d'alésage : 8mm à 20mm selon version
- Type de guidage : Rail linéaire à billes intégrées
- Pression d'exercice : 0.15 à 0.7 MPa
- Variantes de course : MHF2-8D2, MHF2-12D2, MHF2-16D2
L'utilisation de capteurs magnétiques de position est facilitée par des rainures dédiées sur le corps du vérin. Cela permet un contrôle en temps réel de l'ouverture et de la fermeture des mâchoires, sécurisant ainsi l'ensemble de votre chaîne logistique automatisée.